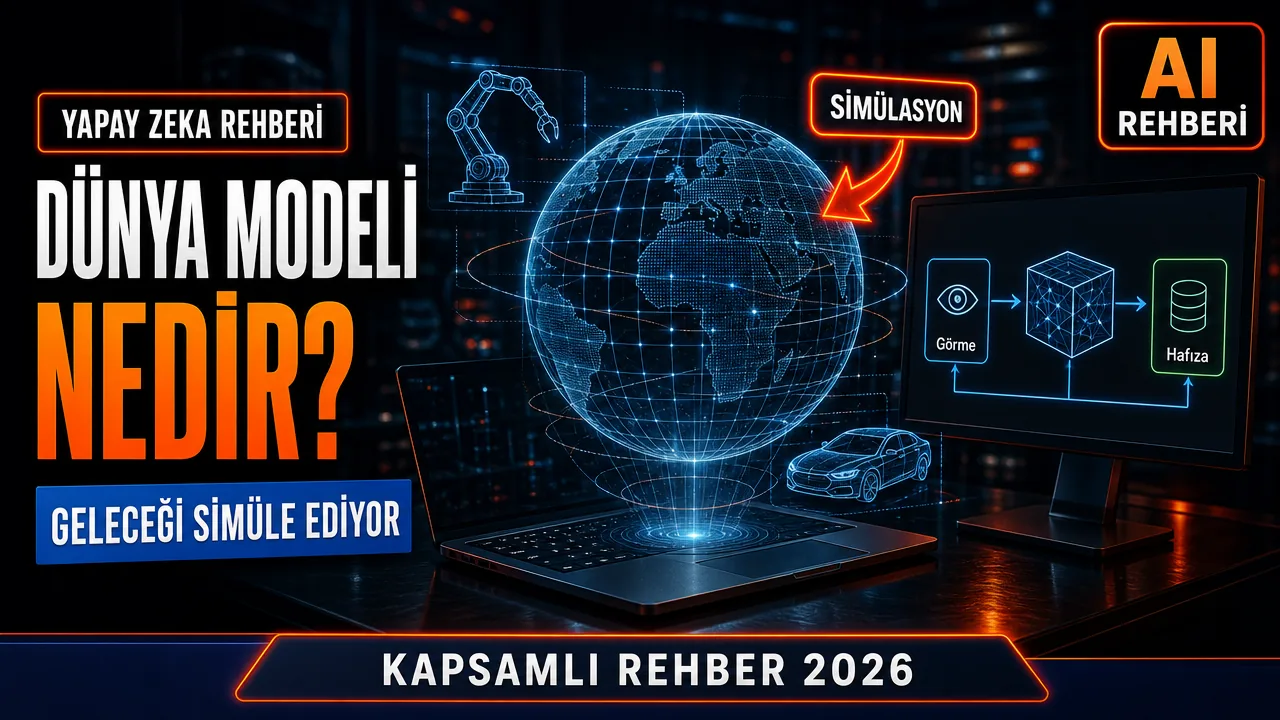
Dünya modeli nedir? Dünya modeli (world model), bir yapay zeka sisteminin içinde bulunduğu ortamı nasıl temsil ettiğini ve bu ortamda bir eylem gerçekleştirildiğinde ne olacağını önceden tahmin edebilmesini sağlayan bir mimari yaklaşımdır. Son bir yılda Google DeepMind, Nvidia, Fei-Fei Li’nin World Labs’ı ve Yann LeCun’un AMI Labs’ı gibi isimler bu alana milyarlarca dolar yatırım yaptı. Bu rehberde dünya modelinin ne olduğunu, büyük dil modellerinden nasıl ayrıldığını, hangi şirketlerin bu alanda çalıştığını ve bir geliştiricinin bu teknolojiyle nasıl deney yapabileceğini adım adım anlatıyoruz.
Dünya Modeli Kavramının Kısa Tarihi
“Dünya modeli” terimi yapay zeka literatürüne 2018 yılında David Ha ve Jürgen Schmidhuber’in “World Models” başlıklı makalesiyle güçlü bir şekilde girdi. Bu makale, bir yapay zeka ajanının basit bir yarış oyununu, gerçek oyunu hiç oynamadan, kendi ürettiği “hayal” ortamında pratik yaparak öğrenebildiğini gösterdi. O dönemde bu fikir akademik bir merak konusuydu; günümüzde ise Google DeepMind’ın Genie serisi, Nvidia’nın Cosmos platformu ve World Labs’ın Marble ürünüyle ticari bir alana dönüşmüş durumda. Bu dönüşümün arkasında iki temel gelişme var: görüntü ve video üretebilen modellerin kalitesinin hızla artması, ve büyük ölçekli video verisiyle eğitimin artık teknik olarak mümkün hale gelmesi. 2024-2026 arasında bu alana akan yatırımın büyüklüğü, konuyu araştırma laboratuvarlarından yönetim kurulu toplantılarına taşıdı.
Dünya Modeli Nedir? Temel Tanım
Bir dünya modeli, “bir ortamın durumlarının zaman içinde nasıl değiştiğini” temsil eden içsel bir yapı kurar. Bu yapı sayesinde model, bir eylemi gerçekten uygulamadan önce olası sonucu simüle edebilir. Örneğin bir masanın kenarındaki bir bardağın itildiğinde yere düşüp düşmeyeceğini, gerçekten itmeden önce “zihinsel olarak” test edebilir. Bu, dünya modelini basit bir örüntü tanıma sisteminden ayıran temel özelliktir: model sadece geçmiş veriyi ezberlemez, geleceği simüle etmeye çalışır.
Büyük Dil Modelinden Farkı Ne?
Büyük dil modelleri (LLM) bir metin dizisinde sırada hangi tokenin geleceğini istatistiksel olarak tahmin eder; bu da onları güçlü bir “otomatik tamamlama” sistemi yapar. Dünya modelleri ise farklı bir soruya odaklanır: bir eylemden sonra ortamda ne olacağı. Bir benzetmeyle anlatmak gerekirse, bir LLM size yolları tarif eden bir şehir rehberi gibiyse, bir dünya modeli o yolda trafik değiştiğinde ne olacağını sezebilen yerel bir sürücü gibidir. İki yaklaşım birbirinin yerine geçmiyor; aksine, ileri düzey yapay zeka ajanlarında genellikle bir dil modeli karar verme ve iletişim katmanını, bir dünya modeli de simülasyon ve öngörü katmanını üstleniyor.
Dünya Modelinin Mimarisi: Görme, Hafıza, Kontrolcü
Aşağıdaki görme, hafıza ve kontrolcü ayrımı, Ha ve Schmidhuber’in 2018 tarihli World Models çalışmasının mimarisidir. Bütün modern dünya modelleri bu üç parçayı aynı biçimde kullanmaz; bazıları farklı gizli temsiller, video üretimi veya eylem koşullandırmasıyla çalışır.
Görme (Vision) Bileşeni
Bu bileşen genellikle bir varyasyonel otokodlayıcı (VAE) kullanır ve ham görüntüyü, yalnızca göreve ilişkin bilgiyi taşıyan sıkıştırılmış bir gizli vektöre indirger. Amaç, her pikseli işlemek değil, kararla ilgili olan bilgiyi ayıklamaktır.
Hafıza (Memory) Bileşeni
Zaman içindeki değişimi takip eden bu bileşen eskiden MDN-RNN ile uygulanıyordu; günümüzde LSTM, GRU, Transformer veya Mamba gibi mimariler kullanılıyor. Bu bileşen, birden fazla olası geleceği aynı anda temsil edebilecek şekilde tasarlanıyor.
Kontrolcü (Controller) Bileşeni
Mevcut görsel temsil ile hafıza durumunu birleştirip bir eylem üreten katmandır. Basit bir pseudocode ile bu üç bileşenin bir adımda nasıl birlikte çalıştığı şu şekilde özetlenebilir:
ozellik_vektoru = gorme_bileseni.sikistir(goruntu)
tahmini_durum, olasi_gelecekler = hafiza_bileseni.ileri(ozellik_vektoru, onceki_durum)
eylem = kontrolcu.karar_ver(ozellik_vektoru, tahmini_durum)
sonuc = ortam.uygula(eylem)  # gercek ortamda veya simulasyonda
Eğitim genellikle üç aşamada ilerliyor: önce görme bileşeni sıkıştırmayı öğreniyor, ardından hafıza bileşeni geleceği tahmin etmeyi öğreniyor, son olarak kontrolcü gerçek dünyada deneme yapmadan, modelin kendi ürettiği simüle “hayal” ortamlarında eğitiliyor.
Dünya Modelleri “Hayal Kurarak” Nasıl Eğitiliyor?
Bu eğitim yaklaşımının en dikkat çekici tarafı, modelin gerçek donanımda deneme-hata yapmak zorunda kalmaması. Bunun yerine, önce öğrenilen dünya modeli kullanılarak bir simülasyon ortamı üretiliyor, kontrolcü bu simülasyon içinde milyonlarca deneme yapabiliyor. Aşağıdaki basitleştirilmiş döngü, bu “rüya ortamında” eğitim mantığını gösteriyor:
for adim in range(egitim_adimi_sayisi):
    durum = simule_ortam.baslangic_durumu()
    for t in range(maksimum_adim):
        eylem = kontrolcu.karar_ver(durum)
        yeni_durum, odul = dunya_modeli.tahmin_et(durum, eylem)
        kontrolcu.guncelle(durum, eylem, odul)
        durum = yeni_durum
Bu yöntemin avantajı açık: gerçek bir robot kolunu yüzlerce kez çarpıştırmak yerine, model önce simülasyonda “pratik” yapıyor. Ancak bu pratik, dünya modelinin fiziksel gerçekliği ne kadar doğru öğrendiğine bağlı; model hatalıysa kontrolcü de hatalı bir dünyada eğitilmiş olur.
Dünya Modeli mi, Simülasyon Motoru mu, Dijital İkiz mi?
Bu üç terim sık sık birbirine karıştırılıyor ama aralarında önemli farklar var. Geleneksel bir simülasyon motoru (örneğin bir oyun motoru veya fizik motoru), önceden insan tarafından kodlanmış kurallara göre çalışır; bir topun nasıl zıplayacağı, yer çekiminin nasıl işleyeceği baştan tanımlanmıştır. Dijital ikiz ise gerçek bir fiziksel sistemin (bir fabrika hattı, bir uçak motoru gibi) gerçek zamanlı sensör verisiyle beslenen, genellikle kural tabanlı bir yazılım kopyasıdır. Dünya modeli ise kurallar önceden insan tarafından yazılmaz; model, gözlemlediği verilerden fizik kurallarını ve nedensellik ilişkilerini kendisi çıkarmaya çalışır. Aşağıdaki tablo bu üç yaklaşımı karşılaştırıyor:
| Yaklaşım | Kurallar Nereden Gelir? | Tipik Kullanım |
|---|---|---|
| Simülasyon motoru | İnsan tarafından önceden kodlanır | Oyun geliştirme, klasik fizik simülasyonu |
| Dijital ikiz | Gerçek sensör verisiyle güncellenen kural tabanlı model | Endüstriyel izleme, üretim hattı optimizasyonu |
| Dünya modeli | Veriden öğrenilir, önceden kodlanmaz | Robotik, otonom sistem, genel amaçlı tahmin |
Bu fark pratikte şu anlama geliyor: bir simülasyon motorunu yeni bir senaryoya uyarlamak için insan mühendisin yeni kurallar yazması gerekir; bir dünya modeli ise teorik olarak yeterli veriyle yeni senaryolara kendiliğinden genelleyebilir. Ancak bu esneklik bir bedel getiriyor: dünya modelinin çıkardığı “kurallar” bazen gerçek fizikle tam örtüşmeyebilir, oysa bir simülasyon motorunun kuralları insan tarafından doğrulanmış olduğu için daha öngörülebilir.
Dünya Modelleri Yapay Zeka Güvenliği Açısından Neden Tartışılıyor?
Dünya modelleri sadece teknik bir merak konusu değil; yapay zeka güvenliği tartışmalarında da giderek daha fazla yer buluyor. Bir yapay zeka ajanının bir eylemi gerçekleştirmeden önce olası sonucu simüle edebilmesi, teoride daha güvenli kararlar almasını sağlayabilir: ajan, zararlı bir sonuca yol açabilecek bir eylemi simülasyon aşamasında fark edip vazgeçebilir. Ancak bunun tersi de mümkün: eğer dünya modeli gerçek dünyayı yanlış öğrenmişse, ajan yanlış bir öngörüye dayanarak “güvenli” zannettiği ama gerçekte riskli bir eylemi seçebilir. Bu nedenle araştırmacılar, dünya modeli tabanlı sistemlerin karar mekanizmasına, modelin tahminine ne kadar güvenilmesi gerektiğini ölçen bir belirsizlik katmanı eklenmesi gerektiğini savunuyor. Özellikle sağlık, otonom araç ve endüstriyel otomasyon gibi hata toleransı düşük alanlarda bu belirsizlik ölçümü, modelin “ne zaman insana danışması gerektiğini” belirlemede kritik bir rol oynuyor.
Hangi Şirketler Dünya Modeli Geliştiriyor?
Alan hâlâ erken aşamada olsa da birkaç isim öne çıkıyor. Aşağıdaki tablo, bilinen büyük oyuncuların odak noktalarını karşılaştırıyor:
| Şirket / Ürün | Odak Alanı | Durum |
|---|---|---|
| Google DeepMind — Genie 3 | Gezilebilir interaktif 3B ortam üretimi | Kısa oturumlarda 20-24 fps ile çalışıyor |
| Nvidia — Cosmos | Robotik için sahne tahmini, senaryo üretimi, fiziksel analiz | Geliştirici platformu olarak yayında |
| World Labs — Marble | Metin/görüntü/videodan 3B mekân üretimi | Ticari kullanıma açık, en gelişmiş örneklerden biri |
| AMI Labs (Yann LeCun) | Genel amaçlı dünya modeli araştırması | Araştırma aşamasında, ürün duyurusu yok |
Nvidia’nın Cosmos platformu hakkında daha fazla teknik detay isteyenler şirketin resmi Cosmos sayfasını inceleyebilir. Bu şirketlerin çoğu, ürünlerinin ticari uygulamaları hakkında oldukça temkinli davranıyor; bu sessizliğin nedenlerini dünya modeli şirketlerinin sır perdesini incelediğimiz haberimizde ayrıntılı olarak ele aldık.
Dünya Modellerinin Gerçek Kullanım Alanları
Robotik ve Otonom Sistemler
Bir robot kolunun bir nesneyi kavramadan önce olası sonucu simüle etmesi, gerçek donanıma zarar verme riskini büyük ölçüde azaltıyor. Otonom araçlarda da benzer mantık geçerli: bir yaya kavşağa yaklaştığında aracın nasıl tepki vermesi gerektiği, gerçek trafiğe çıkmadan önce simüle edilebiliyor.
Bilimsel Araştırma, Oyun ve Endüstriyel Bakım
Bir deneyin laboratuvara alınmadan önce olası sonucunun test edilmesi, araştırma maliyetini düşürebiliyor. Oyun ve sanal dünya tarafında ise dünya modelleri, kullanıcı eylemine göre anında tepki veren ortamlar üretmek için kullanılıyor; bu, oyun geliştiricilerinin önceden tasarlanmış her sahneyi elle kodlaması gerekmeden, dinamik ve öngörülemeyen ortamlar sunabilmesi anlamına geliyor. Endüstriyel bakımda ise ekipmanın arıza öncesi davranışını tahmin ederek planlı bakım yapılmasına olanak sağlıyor; bu sayede bir üretim hattı beklenmedik bir arıza nedeniyle durmadan önce, olası arıza senaryosu simüle edilip önlem alınabiliyor.
Afet Planlaması ve Sağlık Alanındaki Erken Çalışmalar
Daha az bilinen ama gelişmekte olan bir kullanım alanı da afet planlaması: bir tahliye stratejisinin farklı senaryolar altında (yangın, sel, deprem sonrası) nasıl işleyeceğini simüle etmek, gerçek bir tatbikat yapmadan önce planı test etme fırsatı sunuyor. Sağlık alanında ise dünya modelleri henüz erken aşamada; bazı araştırma grupları bir tedavinin olası etkisini modellemeye çalışıyor, ancak bu çalışmalar klinik kararın yerini almıyor, klinisyenin değerlendirmesini tamamlayan bir destek aracı olarak konumlandırılıyor.
Bir Dünya Modeli Projesine Nasıl Başlanır?
Konuya meraklı bir geliştirici veya araştırmacıysanız, dünya modelleriyle pratik yapmaya başlamak için izleyebileceğiniz genel bir yol haritası şu şekilde:
- Temel kavramları öğrenin: VAE, RNN/Transformer tabanlı hafıza modelleri ve pekiştirmeli öğrenmenin temel mantığını kavrayın.
- Küçük ölçekli açık kaynak projelerle başlayın: Klasik “World Models” makalesindeki basit oyun ortamlarını (örneğin araba yarışı simülasyonları) yeniden uygulamayı deneyin.
- Hazır platformları test edin: Nvidia Cosmos gibi geliştirici platformlarının sağladığı örnek not defterleriyle sahne tahmini veya senaryo üretimi deneyin.
- Kendi veri setinizi küçük tutun: Büyük ölçekli video verisiyle başlamak yerine, sınırlı ve tekrarlanabilir bir ortamda (basit bir 2B oyun gibi) model eğitmeyi deneyin.
- Simülasyon ile gerçek dünyayı karşılaştırın: Modelin ürettiği tahminleri gerçek gözlemle düzenli olarak karşılaştırarak sapmayı ölçün.
- Bulgularınızı belgeleyin ve paylaşın: Alan hâlâ hızla değiştiği için, hangi mimarinin hangi görevde işe yaradığını not almak ve mümkünse açık kaynak toplulukla paylaşmak, hem kendi öğrenme sürecinizi hızlandırır hem de alana katkı sağlar.
Bu adımların hiçbiri tek başına sizi “dünya modeli uzmanı” yapmaz; ancak küçük, tekrarlanabilir deneylerle başlamak, doğrudan büyük ölçekli ve maliyetli bir projeye atlamaktan çok daha sürdürülebilir bir öğrenme yolu sunuyor. Özellikle pekiştirmeli öğrenme ve olasılıksal tahmin konularında temel bilgiye sahip olmak, bu alandaki makaleleri ve açık kaynak kodları anlamayı büyük ölçüde kolaylaştırıyor.
Sık Yapılan Hatalar ve Çözümleri
- Hata: Dünya modelini bir dil modeliyle karıştırmak. Çözüm: Projenizin gerçekten “eylem sonrası durum tahmini” mi yoksa “metin/karar üretimi” mi gerektirdiğini netleştirin; çoğu ajan mimarisinde ikisine de ihtiyaç olabilir.
- Hata: Simülasyonun uzun oturumlarda fiziksel tutarlılığını kaybettiğini fark etmemek. Çözüm: Genie 3 gibi modellerde olduğu gibi, uzun vadeli tahminleri düzenli aralıklarla gerçek gözlemle sıfırlayın.
- Hata: Tahmin hatalarının zaman içinde birikeceğini göz ardı etmek. Çözüm: Kısa ufuklu tahminlerle başlayıp modelin güvenilirliği arttıkça ufku kademeli olarak uzatın.
- Hata: İnsan gözetimini tamamen ortadan kaldırmak. Çözüm: Özellikle robotik ve otonom sistemlerde, modelin ürettiği kararları gerçek dünyaya uygulamadan önce bir doğrulama adımı bırakın.
- Hata: Değerlendirmeyi yalnızca görsel kaliteye dayandırmak. Bir dünya modelinin ürettiği görüntülerin “gerçekçi” görünmesi, fiziksel olarak doğru olduğu anlamına gelmez. Çözüm: Görsel kalitenin yanında, modelin nicel tahminlerini (nesnenin konumu, hızı, çarpışma anı gibi) gerçek ölçümlerle karşılaştırarak değerlendirin.
Sınırlamalar ve Riskler
Dünya modelleri hâlâ inşa edilmesi ve eğitilmesi zor sistemler. Tahmin hataları zaman içinde birikiyor, bu da özellikle robotik ve otonom sistemlerde ciddi bir risk oluşturuyor. Modeller örüntüleri tanıyabiliyor ama bu örüntülerin altındaki nedenselliği her zaman “anlamıyor”; bu nedenle daha önce görmedikleri yeni durumlarda beklenmedik şekilde hata yapabiliyorlar. Uzmanlar, dünya modellerinin gerçek dünya testinin ve insan gözetiminin yerini almaması, onu tamamlayan bir araç olarak kullanılması gerektiğini vurguluyor.
Veri ve Hesaplama Maliyeti
Bir dünya modelini anlamlı bir genelleme yapabilecek düzeyde eğitmek, genellikle çok büyük miktarda video, sensör veya etkileşim verisi gerektiriyor. Bu veriyi toplamak ve etiketlemek başlı başına maliyetli bir süreç; üstelik eğitim aşaması da büyük dil modellerine benzer şekilde ciddi bir GPU/hesaplama bütçesi gerektiriyor. Bu yüzden alandaki çalışmaların büyük kısmı şu an için büyük teknoloji şirketleri ve iyi finanse edilmiş girişimlerle sınırlı kalıyor; bağımsız araştırmacılar ve küçük ekipler daha çok küçük ölçekli, dar kapsamlı ortamlarla (basit oyunlar, sınırlı robotik görevler) çalışmayı tercih ediyor.
Değerlendirme Zorluğu
Bir dünya modelinin “ne kadar iyi” olduğunu ölçmek de kendi başına zor bir problem. Bir dil modelinde doğruluk, sınav benzeri testlerle nispeten kolay ölçülebilirken, bir dünya modelinin uzun ufuklu bir tahmininin gerçek dünyayla ne kadar örtüştüğünü ölçmek, çoğu zaman gerçek dünyada uzun ve maliyetli deneyler gerektiriyor. Bu da alandaki ilerlemenin dışarıdan takip edilmesini zorlaştıran bir başka etken. Standart, sektör çapında kabul görmüş bir kıyaslama (benchmark) setinin henüz olgunlaşmamış olması da, farklı şirketlerin duyurduğu sonuçları birbiriyle doğrudan karşılaştırmayı güçleştiriyor; bu nedenle bir şirketin “en iyi” olduğu iddiası, çoğu zaman kendi seçtiği test senaryosuna bağlı kalıyor.
Kime, Hangi Durumda Uygun?
Dünya modelleri şu an için robotik mühendisleri, otonom sistem geliştiricileri, oyun/simülasyon stüdyoları ve bilimsel araştırmacılar için doğrudan ilgi çekici bir alan. Klasik bir web veya mobil uygulama geliştiren birinin bu teknolojiyle doğrudan çalışması kısa vadede gerekmeyebilir; ancak yapay zeka ajanları üzerine çalışan geliştiriciler için dünya modellerinin mantığını anlamak, ajanların gelecekte nasıl daha güvenli karar alacağını kavramak açısından değerli. Yapay zeka ajanlarının genel çalışma mantığını daha iyi öğrenmek isteyenler yapay zeka ajanları nedir, nasıl çalışır rehberimize göz atabilir.
Öte yandan bir yatırımcı, teknoloji gazetecisi veya meraklı bir okuyucuysanız, dünya modellerini “yakından takip edilmesi gereken ama henüz günlük hayata dokunmayan” bir alan olarak konumlandırmak makul bir yaklaşım. Alandaki şirketlerin çoğu hâlâ ürünlerini gizli tuttuğu için, kısa vadede somut bir tüketici ürünü beklemek yerine, robotik ve otonom sistemler alanındaki dolaylı etkilerini takip etmek daha gerçekçi bir beklenti oluşturuyor. Sonuç olarak dünya modeli nedir sorusunun cevabı basit görünse de, bu basit tanımın arkasında hâlâ olgunlaşmakta olan, hem büyük fırsatlar hem de ciddi teknik zorluklar barındıran geniş bir araştırma alanı yatıyor.
Sık Sorulan Sorular
Dünya modeli nedir, kısaca nasıl tanımlanır?
Dünya modeli, bir ortamda belirli bir eylem gerçekleştirildiğinde ne olacağını önceden tahmin edebilen bir yapay zeka mimarisidir.
Dünya modeli ile büyük dil modeli arasındaki temel fark nedir?
Büyük dil modelleri bir metinde sırada gelecek kelimeyi tahmin eder; dünya modelleri ise bir eylemden sonra bir ortamda ne olacağını tahmin etmeye çalışır.
Dünya modelleri hangi alanlarda kullanılıyor?
Robotik, otonom araçlar, bilimsel araştırma, oyun/sanal dünya üretimi ve endüstriyel bakım tahmini bu alanların başında geliyor.
Bir dünya modeli projesine nasıl başlanır?
Temel kavramları (VAE, hafıza mimarileri, pekiştirmeli öğrenme) öğrenmek, küçük ölçekli açık kaynak örneklerle başlamak ve Nvidia Cosmos gibi hazır platformları test etmek pratik bir başlangıç noktası olabilir.
Dünya modellerinin en büyük sınırlaması nedir?
Tahmin hatalarının zaman içinde birikmesi ve modelin gerçek dünya fiziğinden sapabilmesi; bu nedenle insan gözetimi ve gerçek dünya testleri hâlâ gerekli görülüyor.
Gerçekçilik Nasıl Değerlendirilmeli?
Dünya modeli, gerçek geleceği kesin olarak bilmez; eğitim verisi ve gözlenen durumdan olası bir devam tahmin eder. Bir LLM de metin dışındaki girdileri işleyebilir; iki yaklaşım arasındaki ayrım sadece “kelime” ve “görüntü” değildir. Testte eylem sonrası konum hatasını, uzun oturumda tutarlılığı ve modelin başarısız olduğu koşulları ayrı raporlamak gerekir.
Teknik kaynak: Ha ve Schmidhuber — World Models.